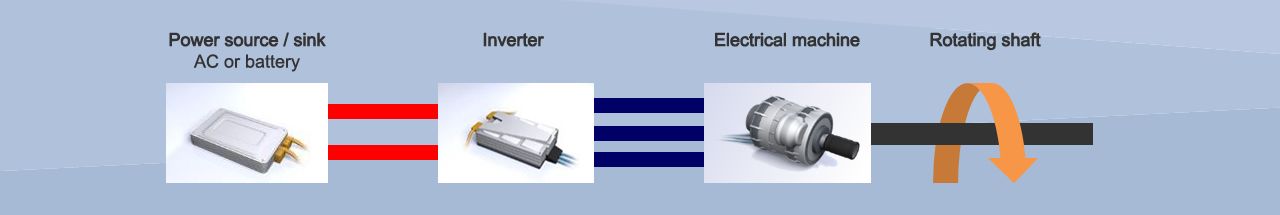
Beim Entwurf eines Antriebssystems mit Elektromotor gibt es, unabhängig von der Anwendung, drei Elemente:
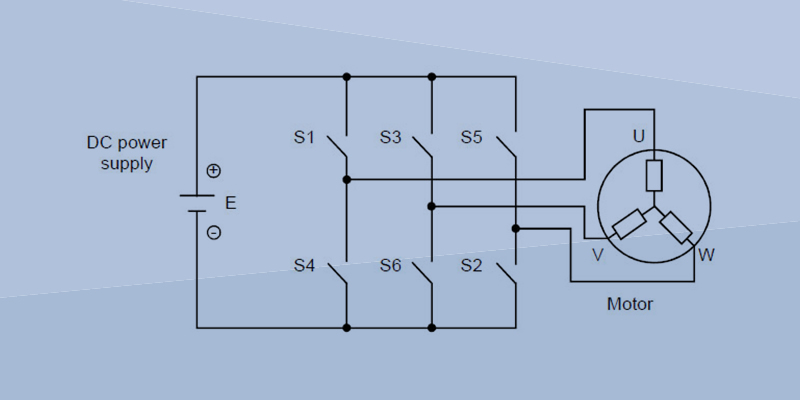
Häufig findet man diese Elemente in Form einer Batterie, die als DC-Bus – Inverter, der Gleichspannung in Wechselspannung umwandelt – fungiert und eines Motors, der mit Wechselspannung elektrische Energie in mechanische Leistung umwandelt. Dies wird auch als elektromechanische Leistungswandlung bezeichnet.
In diesem Artikel erklärt Mitchell Marks die Grundlagen und Anforderungen für das Prüfen elektrischer Inverter und Maschinen. Was ihm an dieser Anwendung besonders gefällt:
„Motoren waren 100 Jahre lange in der Welt Industrie etabliert, ohne dass wir die Möglichkeit hatten, sie zu steuern, da sie sauber und zuverlässig waren – einfach anschließen und sie laufen. Nun, da wir sie steuern können, werden sie überall eingebaut, vom Handy bis hin zum U-Boot. Bei so vielen Anwendungen, gibt es immer etwas zu tun und kein Tag ist so wie der andere.“
Wie genau die Steuerung erfolgt, wird nur ungern verraten. Da es sich hier um eine Software handelt, ist es leicht unter Verschluss zu halten. Die Steuerung ermittelt Drehmoment und Drehzahl und bestimmt die Schaltfrequenz, Pulsweitenmodulations-Methode (PWM) und wie der Wirkungsgrad optimiert werden soll. Diese Aspekte können sich über einen Zyklus schnell ändern. Die meisten Steuerungen, unabhängig vom Motortyp, basieren auf der feldorientierten Regelung (FOC). Ein wachsender Trend ist die Deadbeat-Regelung. Alle diese Steuerungen funktionieren jedoch nach derm Prinzip der Closed-Loop-Stromregelung. In der Steuerung findet die dq0-Bezugsrahmen-Transformation statt. Dies ist eine mathematische Umrechnung zur Visualisierung und Steuerung der 3-Phasen-PWM auf Grundlage der Systemanforderungen. Es ist einfach gesagt eine Operation mit Sinus und Cosinus und einer Positionsreferenz, um 3 Phasen so darzustellen wie 2 (alles andere als trivial).
The history of the math for controlling and understanding the induction machine took about 50 years for people to solve. It is amazing that we were using the machine 50 years before we could understand it!
Was bleibt, ist die Auswahl der Topologie und kleiner Details auf Grundlage des Steuerungsschemas, das verwendet werden soll. Es gibt auch verschiedene Möglichkeiten der Kühlung und der Wicklung der Motoren. Zu den Hauptmotortypen gehören der Induktionsmotor, Motoren mit Permanentmagnet, Feldwicklung und geschalteter Reluktanz. Induktionsmotoren sind am einfachsten zu steuern, wir verstehen sie am besten und sie sind die „Arbeitstiere“ der Industrie; ihr Nachteil jedoch ist, dass sie eine Felderregung erfordern, was zu Verlusten führt. Permanentmagnet (PM)-Motoren werden oft in Anwendungen eingesetzt, bei denen der Wirkungsgrad wichtig und die Größe ein einschränkender Faktor ist, da sie eine höhere Leistungsdichte haben, weil der Magnet das Feld für den Rotor liefert und es im Rotor nicht zu Verlusten kommt. Ein anderer Nachteil ist, dass sie an CPSR (Constant Power Speed Ratio - Verhältnis von Leistung zu Drehzahl) einbüßen, da es nicht so einfach ist, das Feld zu schwächen. Als Feldschwächung bezeichnet man eine Methode der Reduzierung des Magnetfelds des Rotors, um die Drehzahl einer Maschine zu erhöhen. Wir können das Feld in einer Induktions- oder PM-Maschine durch Einspeisen eines q-Achsen-Stroms schwächen. Die Notwendigkeit, für die FOC die Mengen des q-Achsen-Stroms (zur Drehmomentsteuerung) und des d-Achsen-Stroms (zur Steuerung des Rotorfelds) steuern zu können ist ein Grund dafür, dass viele daran interessiert sind, ihre dq0-Kurven in Echtzeit zu überwachen. Bei einer PM-Maschine sind weitere Dinge zu bedenken, da die Magnete durch die Feldschwächung entmagnetisiert werden können und eine Überwachung der Gegen-EMK erforderlich werden kann. Synchron-Reluktanz (SR)-Motoren haben einen sehr einfachen Rotor, lediglich eine Beschichtung mit einem bestimmten Muster. Diese Motoren nutzen die Eigenschaften der Reluktanzkraft, um eine Drehbewegung zu erzeugen. Diese Motoren sind aufgrund ihrer einfachen Konstruktion sehr praktisch für eine Vielzahl von Anwendungen, haben jedoch den Nachteil, dass sie starkes Rauschen und Vibrationen erzeugen. Daher werden sie nur in bestimmten Situationen eingesetzt. Beim Testen dieser Maschinen sind Wissenschaftler daran interessiert, eine „Vibrationslandkarte“ zu erhalten, die zeigt, welche Drehmoment- und Drehzahlvibrationen am stärksten sind.
Je kühler der Motor, desto geringer die Verluste; je weniger Verluste, desto höher der Wirkungsgrad.
Hinzu kommt, dass es bei Magneten, wenn sie zu heiß werden, zu einer Entmagnetisierung in bestimmten Bereich kommen kann, was sehr problematisch sein kann. Daher ist es sehr wichtig, die Wicklungen und Schalter zu kühlen. Schalter weisen höhere Verluste auf und können sogar explodieren, wenn sie zu heiß werden. Bei der Konstruktion wird viel Zeit darauf verwendet, Strategien für die Kühlung zu entwickeln, um den Wirkungsgrad von Maschinen zu erhöhen. Zur Kühlung wird meistens Wasser, Öl oder Glykol verwendet, das auf die Bereiche gepumpt oder gesprüht wird, die gekühlt werden sollen. Durch den Fokus auf die Maschinenkühlung ist das Überwachen der Motortemperatur zu einem wichtigen Aspekt bei Betrieb und Prüfung geworden. In einer Prüfung werden Thermoelemente für die Temperaturüberwachung eingesetzt, deren Signale aufgezeichnet oder an ein Steuerungssystem für die Abschaltung gesendet werden. Eine Synchronisation dieser aufgezeichneten Werte mit den Daten wäre für Wissenschaftler interessant, um herauszufinden, wann und wo es durch ihre Steuerungen zu Temperaturänderungen gekommen ist. Dies ist ein weiterer Bereich, in dem Daten zur Modellvalidierung eingesetzt werden können.