Die autonome Navigation hängt von kontinuierlichen Schätzungen von Position, Geschwindigkeit und Orientierung ab. Die Qualität und Verfügbarkeit der Informationen, die zur Schätzung dieses Zustands verwendet werden, kann jedoch je nach Betriebsumgebung erheblich variieren.
GNSS-Signale können verschlechtert oder nicht verfügbar sein, während kamerabasierte und LiDAR-Systeme durch Umgebungsbedingungen oder mangelnde Orientierungspunkte einschränkt sein können. Die Inertialmessung liefert kontinuierliche Bewegungsdaten, die diese externen Quellen ergänzen und Navigationssystemen helfen, eine zuverlässige Zustandsschätzung aufrechtzuerhalten, wenn sich die Sensorbedingungen ändern.
Zuverlässige Navigation bedeutet nicht nur, die Position zu schätzen.
Es geht darum, das Vertrauen in den Zustand des Roboters aufrechtzuerhalten, wenn sich die Sensorbedingungen ändern.
GNSS ist eine wichtige Quelle für Positionierungsinformationen, aber autonome Systeme können sich nicht immer auf eine kontinuierliche Satellitenverfügbarkeit verlassen.
Erkunden Sie die Prinzipien der Trägheitsnavigation, Sensorfusion und GNSS/INS-Architekturen und erfahren Sie, wie komplementäre Sensortechnologien die Navigation unterstützen können, wenn die Satellitenpositionierung verschlechtert oder nicht verfügbar ist.
Technische Herausforderung | HBK-Beitrag |
| GNSS wird in städtischen Umgebungen, unter Vegetation, in der Nähe von Infrastruktur oder in Innenräumen beeinträchtigt oder ist nicht verfügbar. | GNSS/INS-Lösungen kombinieren Satellitenpositionierung mit Inertialmessungen, was dazu beiträgt, Zustandsinformationen bei vorübergehender Verschlechterung oder Ausfall von GNSS aufrechtzuerhalten. |
| Kamerabasierte oder LiDAR-Lokalisierungen können an Genauigkeit verlieren, wenn sich Beleuchtung, Sichtverhältnisse, Umweltbedingungen oder verfügbare Orientierungspunkte ändern. | Kontinuierliche Inertialmessung ergänzt externe Lokalisierungsquellen und liefert Beschleunigungs- und Winkelrateninformationen unabhängig von visuellen Merkmalen. |
| Schnelle Bewegung, Vibration und sich ändernde Plattformdynamiken können die Messqualität und die Leistung der Zustandsschätzung herausfordern. | Hochleistungs-Inertialsensoren liefern rauscharme Beschleunigungs- und Winkelratenmessungen für anspruchsvolle dynamische Umgebungen. |
| Unterschiedliche Betriebsumgebungen bieten unterschiedliche Navigationsreferenzen. | Inertialdaten können mit GNSS und anderen unterstützenden Quellen innerhalb der Sensorfusionsarchitektur des Roboters kombiniert werden, um eine robustere Zustandsschätzung zu unterstützen |
Zuverlässige Roboternavigation hängt von mehr ab, als nur zu wissen, wo sich ein Roboter befindet. Sie erfordert kontinuierliche Bewegungsmessungen, komplementäre Sensorik und eine konsistente Zustandsschätzung, um Navigation und Steuerung bei sich ändernden Betriebsbedingungen zu unterstützen.
Die Dynamiken identifizieren, die die Navigationsgenauigkeit herausfordern
Wenn ein Roboter beschleunigt, rotiert, die Richtung ändert oder über unebenes Gelände fährt, wird seine Bewegung durch sich ändernde Dynamiken und externe Störungen beeinflusst. Diese Bedingungen stellen Anforderungen an die Navigationsgenauigkeit und das Ansprechverhalten der Steuerung.
Das Verständnis des physischen Verhaltens des Roboters hilft Ingenieuren dabei, die Bewegungsparameter, Messbereiche und Aktualisierungsraten zu identifizieren, die für eine zuverlässige Zustandsschätzung erforderlich sind.
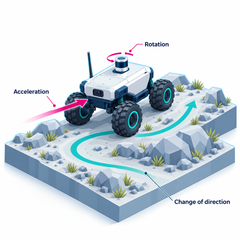
Bewegungsmessungen aufrechterhalten, wenn keine externen Referenzen verfügbar sind
Inertialmesseinheiten (IMU) messen kontinuierlich lineare Beschleunigung und Winkelgeschwindigkeit und liefern Hochfrequenz-Bewegungsdaten unabhängig von externen Positionierungsreferenzen. Dies ist besonders wertvoll bei schnellen Manövern oder wenn GNSS und andere Unterstützungsquellen nicht verfügbar sind.
Sensorgenauigkeit, Rauschen, Bias-Stabilität und Aktualisierungsraten beeinflussen, wie effektiv diese Messungen die Orientierungsschätzung und Navigation unterstützen.
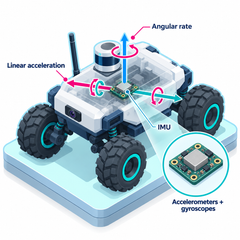
Drift reduzieren und Robustheit durch Sensorfusion verbessern
Inertialmessungen liefern kontinuierliche Bewegungsinformationen, aber Fehler akkumulieren sich, wenn sie über die Zeit integriert werden. Externe Hilfsquellen wie GNSS, LiDAR und Bildverarbeitung können dazu beitragen, diese Drift einzuschränken, wenngleich ihre Verfügbarkeit und Genauigkeit je nach Betriebsbedingungen variieren.
Die Kombination komplementärer Messungen ermöglicht es Navigationsarchitekturen, individuelle Sensorbeschränkungen zu kompensieren und eine robustere Lokalisierung aufrechtzuerhalten, wenn zuverlässige Unterstützungsinformationen verfügbar sind.
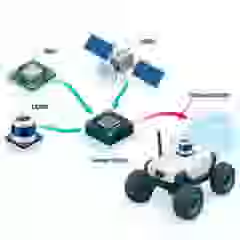
Konsistente Zustandsinformationen für Navigationsentscheidungen bereitstellen
Navigations- und Steuerungssysteme erfordern eine kohärente Schätzung der Position, Geschwindigkeit und Orientierung des Roboters anstelle einzelner Sensormesswerte. Zustandsschätzungsalgorithmen verwenden verfügbare Messungen, um diese Informationen zu aktualisieren und dabei Sensorfehler und Unsicherheiten zu berücksichtigen.
Die Qualität der Zustandsschätzung wird maßgeblich von der Sensor-Performance, der Systemkalibrierung, der zeitlichen Abstimmung der Messungen sowie der Verfügbarkeit externer Referenzdaten bestimmt – dies hat direkten Einfluss auf die Präzision der Trajektorienverfolgung und -regelung.
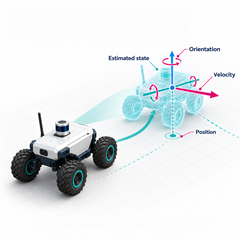
Kontinuierliches Feedback für präzise Trajektorienverfolgung ermöglichen
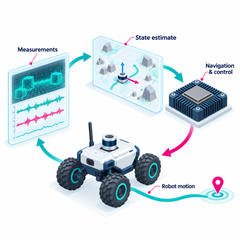
Der geschätzte Roboterzustand liefert unverzichtbare Rückmeldungen (Feedback) für die Navigations- und Bewegungssteuerungs-Architektur. Durch den Vergleich der aktuellen Position, Geschwindigkeit und Orientierung des Roboters mit seiner geplanten Trajektorie kann das Regelsystem die erforderlichen Anpassungen ermitteln, um die gewünschte Bewegung exakt beizubehalten.
Während sich der Roboter bewegt, aktualisieren neue Messwerte kontinuierlich die Zustandsschätzung und schließen so den Regelkreis zwischen physikalischer Bewegung, Messung und Regelung. Dies unterstützt eine präzise Trajektorienverfolgung und ermöglicht es dem Roboter, flexibel auf Störungen sowie sich ändernde Betriebsbedingungen zu reagieren.
Eine IMU misst Beschleunigung und Winkelgeschwindigkeit. Ein AHRS verarbeitet trägheitsbasierte und andere verfügbare Messungen, um Lage und Kurs bereitzustellen, während ein GNSS/INS Trägheitsmessungen mit GNSS kombiniert, um Position, Geschwindigkeit und Orientierung zu schätzen.
Trägheitssensorik liefert kontinuierliche Informationen darüber, wie der Roboter beschleunigt und sich bewegt, ohne auf visuelle Merkmale oder ein externes Positionierungssignal angewiesen zu sein. Diese Informationen können GNSS, LiDAR, Vision und andere Lokalisationsquellen innerhalb einer Sensorfusionsarchitektur ergänzen.
Zu den wichtigsten Überlegungen gehören die erforderliche Genauigkeit, Bias-Stabilität, Rauschen, Dynamikbereich, Vibration und Schockumgebung, Aktualisierungsrate, Schnittstellen, Größe, Gewicht sowie Integrationsanforderungen. Das geeignete Leistungsniveau hängt von der Dynamik des Roboters, der Navigationsarchitektur und den verfügbaren Unterstützungssystemen ab.
This will bring together HBM, Brüel & Kjær, nCode, ReliaSoft, MicroStrain and Discom brands, helping you innovate faster for a cleaner, healthier, and more productive world.