自律ナビゲーションは、位置・速度・姿勢を継続的に推定することによって成り立っています。しかし、その状態を推定するために用いられる情報の品質や利用可能性は、運用環境によって大きく変動する可能性があります。
GNSS信号は劣化したり利用できなくなったりする場合があり、一方でビジョンベースおよびLiDARベースのシステムは、周囲環境の状況や特徴点の不足による影響を受けることがあります。慣性計測は、これらの外部センサ情報を補完する連続的な運動データを提供し、センシング条件が変化した場合でも、ナビゲーションシステムが信頼性の高い状態推定を維持できるよう支援します。
信頼性の高いナビゲーションは、単に位置を推定することだけではありません。
重要なのは、センシング条件が変化しても、ロボットの状態推定に対する信頼性を維持することです。
GNSSは位置情報を提供する重要な情報源ですが、自律システムは常に衛星信号を継続的に利用できるとは限りません。
慣性航法、センサフュージョン、およびGNSS/INSアーキテクチャの基本原理を理解するとともに、衛星測位信号が劣化または利用できなくなった際に、相補的なセンシング技術がどのようにナビゲーションを支援するのかを学びます。
エンジニアリングの課題 | HBKが提供する価値 |
| GNSSが劣化または利用不可になる(都市環境、植生下、インフラ周辺、または屋内など)。 | GNSS/INSソリューションは、衛星測位と慣性測定を組み合わせることで、GNSSの一時的な劣化や喪失の間も状態情報を維持するのに役立ちます。 |
| ビジョンまたはLiDARによるローカリゼーションは信頼性を失う可能性がある(照明、視界、環境条件、または利用可能な特徴が変化した場合)。 | 連続的な慣性計測は、外部の自己位置推定情報を補完し、視覚的な特徴点に依存することなく加速度および角速度の情報を提供します。 |
| 急激な動きや振動、さらには変化するプラットフォームの動特性は、計測品質や状態推定性能に影響を及ぼす可能性があります。 | 高性能な慣性センサは、要求の厳しい動的環境においても、低ノイズの加速度および角速度計測を実現します。 |
| 運用環境によって利用可能なナビゲーション基準情報は異なります。 | 慣性データは、ロボットのセンサフュージョンアーキテクチャ内でGNSSやその他の補助情報源と統合することができ、より堅牢な状態推定の実現を支援します。 |
信頼性の高いロボットナビゲーションは、ロボットがどこにいるかを把握するだけでは実現できません。運用環境が変化してもナビゲーションおよび制御機能を維持するためには、継続的な運動計測、相補的なセンシング、および一貫した状態推定が必要です。
ナビゲーション精度に影響を与える動的要因を特定する
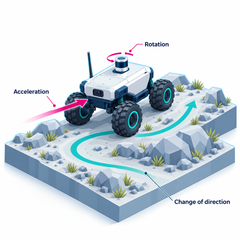
ロボットが加速、回転、方向転換を行ったり、不整地を走行したりする際、その運動は変化する動特性や外乱の影響を受けます。これらの条件は、ナビゲーション精度と制御応答性に対して高い要求をもたらします。
ロボットの物理的な挙動を理解することで、信頼性の高い状態推定を実現するために必要な運動パラメータ、計測レンジ、および更新レートを特定することができます。
外部の基準情報が利用できない状況でも、運動計測を継続する
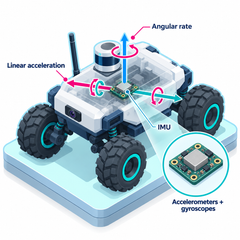
慣性計測ユニット(IMU)は、線形加速度および角速度を連続的に計測し、外部の測位基準に依存することなく、高周波数の運動データを提供します。これは、急激な機動を行う場合や、GNSSおよびその他の補助情報源が利用できなくなった際に、特に大きな価値を発揮します。
センサの精度、ノイズ特性、バイアス安定性、および更新レートは、これらの計測データが姿勢推定やナビゲーションにどれだけ効果的に活用されるかを左右します。
センサフュージョンによりドリフトを低減し、システムの堅牢性を向上させる
慣性計測は連続的な運動情報を提供しますが、そのデータを時間とともに積分していくと誤差が累積します。GNSS、LiDAR、ビジョンシステムなどの外部補助情報源は、このドリフトの抑制に役立ちますが、その利用可能性や精度は運用環境によって変化します。
相補的な計測データを組み合わせることで、ナビゲーションシステムは個々のセンサの限界を補完し、信頼性の高い補助情報が利用可能な場合に、より堅牢な自己位置推定を維持できます。
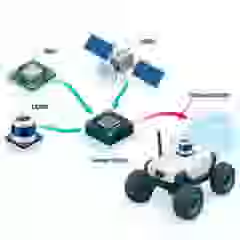
ナビゲーション判断に必要な一貫性のある状態情報を提供します。
ナビゲーションシステムや制御システムでは、個々のセンサの測定値ではなく、ロボットの位置・速度・姿勢を一貫して表す状態推定結果が求められます。状態推定アルゴリズムは、利用可能な測定データを用いて状態情報を更新しながら、センサ誤差や不確かさを考慮します。
状態推定の品質は、センサ性能、システムのキャリブレーション、計測タイミング、および外部補助情報の利用可能性に依存しており、これらは軌道追従や制御に利用される情報の品質に直接影響を与えます。
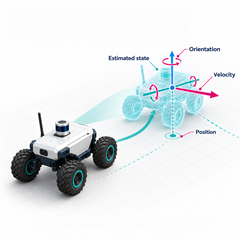
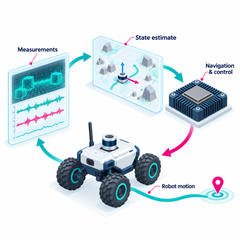
継続的なフィードバックにより、高精度な軌道追従を実現
推定されたロボットの状態は、ナビゲーションおよびモーション制御システムに不可欠なフィードバック情報を提供します。ロボットの現在位置、速度、姿勢を目標軌道と比較することで、制御システムは目標とする動作を維持するために必要な補正量を算出します。
ロボットの移動中は、新たな計測データによって状態推定値が継続的に更新され、実際の動作、計測、制御の間でフィードバックループが形成されます。これにより、高精度な軌道追従を実現するとともに、外乱や運転環境の変化にも柔軟に対応します。
GNSS信号が途絶した場合でも、慣性計測データを利用することで、最後に取得した信頼性の高い状態推定結果を基に、位置・速度・姿勢の推定を継続できます。慣性計測の誤差は時間の経過とともに累積するため、GNSSが長時間利用できない状況では、ドリフトを抑制するために他の補助情報源を併用するのが一般的です。
IMU(慣性計測ユニット)は、加速度と角速度を計測します。AHRS(姿勢・方位基準システム)は、慣性計測データと利用可能なその他のセンサ情報を処理して姿勢および方位を提供します。一方、GNSS/INSは慣性計測とGNSSを統合し、位置・速度・姿勢を推定します。
慣性センシングは、視覚的特徴や外部の測位信号に頼ることなく、ロボットがどのように加速し、回転タイプしているかに関する継続的な情報を提供します。この情報は、センサフュージョンアーキテクチャ内において、GNSS、LiDAR、ビジョンシステム、およびその他の自己位置推定情報源を補完することができます。
慣性センサの性能はドリフトを抑制するための重要な要素の一つですが、長期的なナビゲーション性能は、システム全体のセンサフュージョンアーキテクチャにも大きく依存します。GNSS、ビジョンシステム、LiDAR、オドメトリ、その他の補助情報は、定期的な補正情報を提供することで、慣性計測によって蓄積される誤差を抑制することができます。
センサごとに提供する情報は相補的であり、また運用環境の変化に応じて性能特性も異なります。センサフュージョンは、これらの計測データを統合することで、単一のセンサ情報源に依存する場合よりも、より堅牢な状態推定を実現します。
主な選定項目として、必要な精度、バイアス安定性、ノイズ特性、ダイナミックレンジ、振動・衝撃環境、更新レート、インターフェース、サイズ、重量、およびシステム統合要件が挙げられます。適切な性能レベルは、ロボットの動特性、ナビゲーションアーキテクチャ、および利用可能な補助情報源によって決まります。
This will bring together HBM, Brüel & Kjær, nCode, ReliaSoft, MicroStrain and Discom brands, helping you innovate faster for a cleaner, healthier, and more productive world.