自主导航依赖于对位置、速度和方向的持续估计。然而,用于估计这些状态的信息质量和可用性会随运行环境显著变化。
GNSS信号可能会退化或不可用,而基于视觉和LiDAR的系统可能会受到环境条件或有限功能的影响。惯性测量提供了连续的运动数据,补充了这些外部来源,帮助导航系统在传感条件变化时保持可靠的状态估计。
可靠的导航不仅仅是估计位置。
这是关于在感知条件变化时保持对机器人状态的信心。
GNSS是定位信息的重要来源,但自主系统并不总是依赖于持续的卫星可用性。
探索惯性导航、传感器融合和GNSS/INS架构背后的原理,并了解在卫星定位退化或不可用时,互补的传感技术如何支持导航。
工程挑战 | HBK 优势 |
| .GNSS性能下降或不可用 在城市环境中、植被下、基础设施周围或室内。 | GNSS/INS解决方案将卫星定位与惯性测量相结合,有助于在GNSS暂时退化或丢失期间保持状态信息。 |
| 对视觉或激光雷达定位可能失去信心 当照明、能见度、环境条件或可用特征发生变化时。 | 连续惯性测量对外部定位源进行补充,独立于视觉特征并提供加速度和角速率信息。 |
| 快速运动、振动和不断变化的平台动力学 可以挑战测量质量和状态估计性能。 | 高性能惯性传感器提供低噪声的加速度和角速率测量 适用于要求苛刻的动态环境。 |
| 不同的操作环境提供不同的导航参考。 | 惯性数据可以与GNSS和其他辅助源相结合 在机器人的传感器融合架构内,支持更稳健的状态估计 |
可靠的机器人导航不仅仅取决于知道机器人在哪里。它需要连续的运动测量、互补的传感和一致的状态估计,以支持运行条件变化时的导航和控制。
识别挑战导航准确性的动态因素
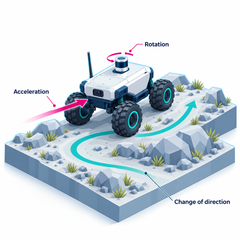
当机器人加速、旋转、改变方向或穿越不平坦的地形时,其运动会受到动态变化和外部干扰的影响。这些条件对导航精度和控制响应性提出了要求。
了解机器人的物理行为有助于工程师确定支持可靠状态估计所需的运动参数、测量范围和更新率。
当外部参考不可用时,保持运动测量
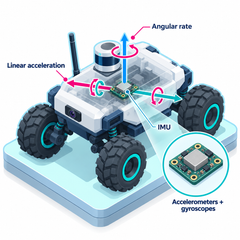
惯性测量单元(IMU)连续测量线性加速度和角速度,提供独立于外部定位参考的高频运动数据。这在快速机动或GNSS和其他辅助源不可用时尤其有价值。
传感器精度、噪声、偏差稳定性和更新率会影响这些测量值支持方向估计和导航的有效性。
通过传感器融合减少漂移并提高鲁棒性
惯性测量提供连续的运动信息,但随着时间的推移,误差会累积。GNSS、LiDAR和视觉等外部辅助源可以帮助限制这种漂移,尽管它们的可用性和精度因操作条件而异。
结合互补测量使导航架构能够补偿单个传感器的限制,并在可靠的辅助信息可用时保持更稳健的定位。
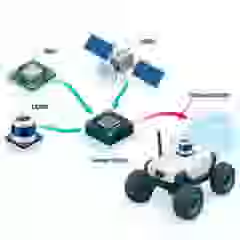
为导航决策提供一致的状态信息
导航和控制系统需要对机器人的位置、速度和方向进行连贯的估计,而不是单独的传感器读数。状态估计算法使用可用的测量值来更新此信息,同时考虑传感器误差和不确定性。
估计质量取决于传感器性能、系统校准、测量时间和外部辅助的可用性,直接影响可用于轨迹跟踪和控制的信息。
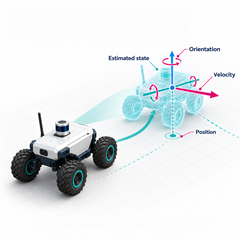
实现持续反馈,以实现精确的轨迹跟踪
估计的机器人状态为导航和运动控制架构提供了重要的反馈。通过将机器人的当前位置、速度和方向与其预期轨迹进行比较,控制系统可以确定保持所需运动所需的调整。
随着机器人的移动,新的测量值会不断更新状态估计,从而闭合物理运动、测量和控制之间的反馈回路。这支持精确的轨迹跟踪,并使机器人能够应对干扰和不断变化的运行条件。
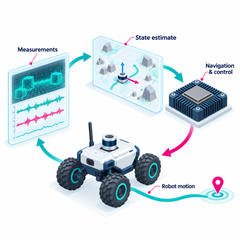
在GNSS中断期间,惯性测量可用于从上次可靠的状态估计中传播位置、速度和方向。由于惯性误差会随着时间的推移而累积,因此在没有GNSS的情况下,通常会使用其他辅助源来限制较长时间内的漂移。
IMU测量加速度和角速度。AHRS处理惯性和其他可用测量值以提供姿态和航向,而GNSS/INS将惯性测量与GNSS相结合以估计位置、速度和方向。
惯性传感提供有关机器人如何加速和旋转的连续信息,而不依赖于视觉特征或外部定位信号。这些信息可以补充传感器融合架构中的GNSS、LiDAR、视觉和其他定位源。
惯性传感器性能是控制漂移的一个因素,但长期导航也取决于整体传感器融合架构。GNSS、视觉、LiDAR、里程计或其他辅助信息可以提供限制累积惯性误差的周期性校正。
不同的传感器提供互补的信息,并且随着操作条件的变化而表现不同。传感器融合将这些测量结果结合起来,产生比依赖单个传感源更稳健的状态估计。
关键考虑因素包括所需的精度、偏置稳定性、噪声、动态范围、振动和冲击环境、更新率、接口、尺寸、重量和集成要求。适当的性能水平取决于机器人的动力学、导航架构和可用的辅助源。