La navigation autonome dépend d'estimations continues de la position, de la vitesse et de l'orientation. Cependant, la qualité et la disponibilité des informations utilisées pour estimer cet état peuvent varier considérablement en fonction de l'environnement d'exploitation.
Les signaux GNSS peuvent être dégradés ou indisponibles, tandis que les systèmes basés sur la vision et le LiDAR peuvent être affectés par les conditions environnementales ou par un nombre limité de caractéristiques La mesure inertielle fournit des données de mouvement continues qui complètent ces sources externes, aidant les systèmes de navigation à maintenir une estimation d'état fiable lorsque les conditions de perception changent.
Une navigation fiable ne consiste pas seulement à estimer la position.
Il s'agit de maintenir la confiance dans l'état du robot lorsque les conditions de perception changent.
Le GNSS est une source importante d'informations de positionnement, mais les systèmes autonomes ne peuvent pas toujours compter sur une disponibilité continue des signaux satellites.
Explorer les principes de la navigation inertielle, de la fusion de capteurs et des architectures GNSS/INS, et apprendre comment les technologies de mesure complémentaire peuvent contribuer à la navigation lorsque le positionnement par satellite est dégradé ou indisponible.
Défi d'ingénierie | Contribution de HBK |
| Le GNSS peut être dégradé ou indisponible en environnement urbain, sous la végétation, autour des infrastructures ou en intérieur. | Les solutions GNSS/INS combinent le positionnement par satellite avec les mesures inertielles, aidant à maintenir les informations d'état en cas de dégradation ou de perte temporaire du GNSS. |
| La localisation par vision ou LiDAR peut perdre en fiabilité lorsque l'éclairage, la visibilité, les conditions environnementales ou les caractéristiques disponibles changent. | La mesure inertielle continue complète les sources externes de localisation en fournissant des informations sur l'accélération et la vitesse angulaire indépendamment des caractéristiques visuelles. |
| Les mouvement rapides, les vibrations et les variations de dynamique de la plateforme peuvent compromettre la qualité des mesures et les performances de l’estimation d'état. | Des capteurs inertiels haute performance fournissent des mesures de l'accélération et de la vitesse angulaire à faible bruit pour les environnements dynamiques exigeants. |
| Les différents environnements d’exploitation fournissent différentes références de navigation. | Les données inertielles peuvent être combinées avec le GNSS et d'autres sources d'aide au sein de l'architecture de fusion de capteurs du robot pour prendre en charge une estimation d'état plus robuste |
Une navigation robotique fiable ne repose pas uniquement sur la connaissance de la position du robot. Cela nécessite des mesures continues du mouvement, des mesures complémentaires et une estimation d'état cohérente pour assurer la navigation et le contrôle à mesure que les conditions de fonctionnement changent.
Identifier les dynamiques qui affectent la précision de la navigation
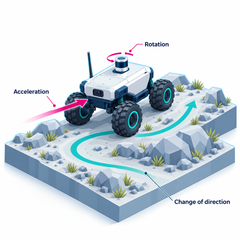
À mesure qu'un robot accélère, tourne, change de direction ou se déplace sur un terrain inégal, son mouvement est affecté par des dynamiques changeantes et des perturbations externes. Ces conditions exigent une précision de navigation et un contrôle réactif.
Comprendre le comportement physique du robot aide les ingénieurs à identifier les paramètres de mouvement, les plages de mesure et les fréquences de mise à jour nécessaires pour prendre en charge une estimation d'état fiable.
Maintenir les mesures de mouvement lorsque les références externes sont indisponibles
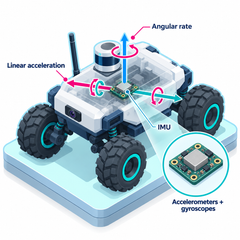
Les unités de mesure inertielle (UMI) mesurent en continu l'accélération linéaire et la vitesse angulaire, fournissant des données de mouvement à haute fréquence indépendamment des références de positionnement externes. Ceci est particulièrement précieux lors de manœuvres rapides ou lorsque le GNSS et autres sources d'aide deviennent indisponibles.
La précision des capteurs, le bruit, la stabilité du biais et les fréquences de mise à jour influencent la capacité de ces mesures à contribuer efficacement à l'estimation de l'orientation et à la navigation.
Réduire la dérive et améliorer la robustesse grâce à la fusion de capteurs
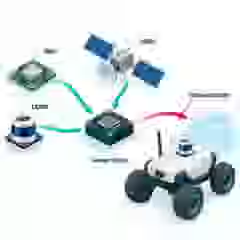
Les mesures inertielles fournissent des informations de mouvement continues, mais les erreurs s'accumulent lorsqu'elles sont intégrées dans le temps. Des sources d'aide externes telles que le GNSS, le LiDAR et la vision peuvent aider à contraindre cette dérive, bien que leur disponibilité et leur précision varient en fonction des conditions d'exploitation.
La combinaison de mesures complémentaires permet aux architectures de navigation de compenser les limitations individuelles des capteurs et de maintenir une localisation plus robuste lorsque des informations d'aide fiables sont disponibles.
Fournir des informations d'état cohérentes pour les décisions de navigation
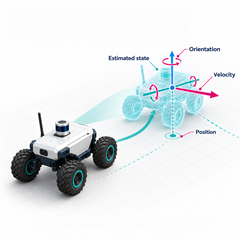
Les systèmes de navigation et de contrôle nécessitent une estimation cohérente de la position, de la vitesse et de l'orientation du robot plutôt que des lectures individuelles des capteurs. Les algorithmes d'estimation d'état utilisent les mesures disponibles pour mettre à jour cette information tout en tenant compte des erreurs et de l'incertitude des capteurs.
La qualité de l'estimation dépend des performances des capteurs, du calibrage du système, de la synchronisation des mesures et de la disponibilité d'informations d’aide externes, influençant directement les informations disponibles pour le suivi et le contrôle de la trajectoire.
Permettre un retour d’information continu pour un suivi de trajectoire précis
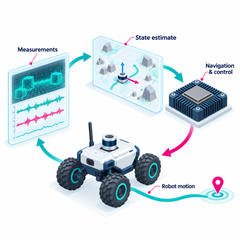
L’état estimé du robot fournit un retour d’information essentiel à l’architecture de navigation et de commande du mouvement. En comparant la position, la vitesse et l’orientation actuelles du robot à sa trajectoire prévue, le système de commande peut déterminer les ajustements nécessaires pour maintenir le mouvement souhaité.
À mesure que le robot se déplace, de nouvelles mesures mettent à jour en continu l’estimation de l’état, fermant ainsi la boucle de rétroaction entre le mouvement physique, la mesure et la commande. Cela contribue à un suivi précis de la trajectoire et permet au robot de réagir aux perturbations et à l’évolution des conditions de fonctionnement.
Un IMU mesure l'accélération et la vitesse angulaire. Un AHRS traite les mesures inertielles et autres mesures disponibles afin de fournir des informations d'attitude et de cap, tandis qu'un GNSS/INS combine les mesures inertielles avec le GNSS pour estimer la position, la vitesse et l'orientation.
La mesure inertielle fournit des informations continues sur l'accélération et la rotation du robot, sans dépendre des caractéristiques visuelles ou d'un signal de positionnement externe. Ces informations peuvent compléter le GNSS, le LiDAR, la vision et d'autres sources de localisation au sein d'une architecture de fusion de capteurs.
Les points clés à prendre en compte sont la précision requise, la stabilité du biais, le bruit, la plage dynamique, l'environnement vibratoire et de chocs, la fréquence de mise à jour, les interfaces, les dimensions, le poids et les exigences d'intégration. Le niveau de performance approprié dépend de la dynamique du robot, de l'architecture de navigation et des sources d'aide disponibles.