La navegación autónoma depende de estimaciones continuas de posición, velocidad y orientación. Sin embargo, la calidad y la disponibilidad de la información utilizada para estimar dicho estado puede variar significativamente en función del entorno operativo.
Las señales GNSS pueden degradarse o dejar de estar disponibles, mientras que los sistemas basados en visión y LiDAR pueden verse afectados por las condiciones ambientales o la escasez de puntos de referencia. Las mediciones inerciales proporcionan datos de movimiento continuos que complementan estas fuentes externas, ayudando a los sistemas de navegación a mantener una estimación fiable del estado a medida que cambian las condiciones de detección.
Una navegación fiable no consiste únicamente en estimar la posición;
se trata de mantener la confianza en el estado del robot a medida que varían las condiciones de detección.
El GNSS es una fuente importante de información de posicionamiento, pero los sistemas autónomos no siempre pueden depender de la disponibilidad continua de satélites.
Explore los principios que sustentan la navegación inercial, la fusión de sensores y las arquitecturas GNSS/INS, y descubra cómo las tecnologías de detección complementarias pueden servir de apoyo a la navegación cuando el posicionamiento por satélite se degrada o no está disponible.
Reto de ingeniería | Qué aporta HBK |
| GNSS se degrada o deja de estar disponible en entornos urbanos, bajo la vegetación, alrededor de infraestructuras o en interiores. | Las soluciones GNSS/INS combinan posicionamiento por satélite con mediciones inerciales, ayudando a mantener la información de estado durante una degradación o pérdida temporal de GNSS. |
| La localización por visión o LiDAR puede perder fiabilidad cuando cambian las condiciones de iluminación, visibilidad, ambientales o los puntos de referencia disponibles. | La medición inercial continua complementa las fuentes de localización externas, proporcionando información de aceleración y velocidad angular independientemente de las referencias visuales. |
| El movimiento rápido, las vibraciones y los cambios en la dinámica de la plataforma pueden comprometer la calidad de las mediciones y el rendimiento de la estimación de estado. | Los sensores inerciales de alto rendimiento proporcionan mediciones de aceleración y velocidad angular con bajo nivel de ruido para entornos dinámicos exigentes. |
| Los diferentes entornos operativos ofrecen diferentes referencias de navegación. | Los datos inerciales se pueden combinar con GNSS y otras fuentes de ayuda dentro de la arquitectura de fusión de sensores del robot para soportar una estimación de estado más robusta. |
La navegación no es la medición de un único sensor. Es una estimación continua del estado físico del robot. Requiere mediciones de movimiento continuas, detecciones complementarias y estimaciones de estado consistente para soportar la navegación y el control a medida que cambian las condiciones.
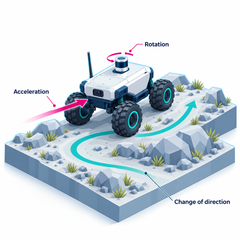
Suministro de retroalimentación continua para un seguimiento preciso de la trayectoria
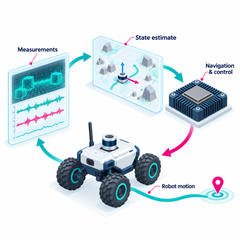
El estado estimado del robot proporciona una retroalimentación esencial para la arquitectura de navegación y control de movimiento. Al comparar la posición, velocidad y orientación actuales del robot con su trayectoria prevista, el sistema de control puede determinar los ajustes necesarios para mantener el movimiento deseado.
A medida que el robot se desplaza, las nuevas mediciones actualizan continuamente la estimación del estado, cerrando así el bucle de retroalimentación entre el movimiento físico, la medición y el control. Esto facilita un seguimiento preciso de la trayectoria y permite al robot responder ante perturbaciones y condiciones de funcionamiento cambiantes.
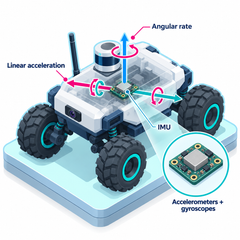
Mantenimiento de las mediciones de movimiento cuando no hay referencias externas disponibles
Las unidades de medición inercial (IMU) miden continuamente la aceleración lineal y la velocidad angular, lo que proporciona datos de movimiento de alta frecuencia de forma independiente a las referencias de posicionamiento externas. Esto resulta de especial utilidad durante maniobras rápidas o cuando el GNSS y otras fuentes de ayuda dejan de estar disponibles.
La precisión del sensor, el ruido, la estabilidad del sesgo (bias stability) y las frecuencias de actualización influyen de manera directa en la eficacia con la que estas mediciones sirven de apoyo para la estimación de la orientación y la navegación.
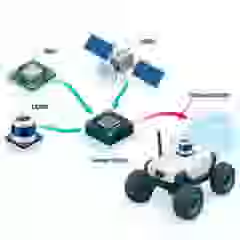
Reducción de la deriva y mejora de la robustez mediante la fusión de sensores
Las mediciones inerciales proporcionan información continua sobre el movimiento; sin embargo, los errores se acumulan al integrarse a lo largo del tiempo. Las fuentes de ayuda externas, como el GNSS, el LiDAR y los sistemas de visión, pueden ayudar a limitar esta deriva, aunque su disponibilidad y precisión varían en función de las condiciones de funcionamiento.
La combinación de mediciones complementarias permite que las arquitecturas de navegación compensen las limitaciones individuales de cada sensor y mantengan una localización más robusta cuando se dispone de información de ayuda fiable.
Suministro de información de estado coherente para la toma de decisiones de navegación
Los sistemas de navegación y control requieren una estimación coherente de la posición, la velocidad y la orientación del robot, en lugar de lecturas de sensores individuales y aisladas. Los algoritmos de estimación de estado utilizan las mediciones disponibles para actualizar esta información, teniendo en cuenta al mismo tiempo los errores y la incertidumbre de los sensores.
La calidad de la estimación depende del rendimiento del sensor, la calibración del sistema, la sincronización de las mediciones y la disponibilidad de ayuda externa, lo que influye directamente en la información disponible para el control y el seguimiento de trayectorias.
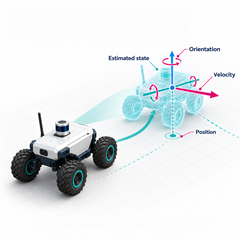
Enable continuous feedback for accurate trajectory tracking
The estimated robot state provides essential feedback to the navigation and motion-control architecture. By comparing the robot’s current position, velocity and orientation with its intended trajectory, the control system can determine the adjustments needed to maintain the desired motion.
As the robot moves, new measurements continuously update the state estimate, closing the feedback loop between physical motion, measurement and control. This supports accurate trajectory tracking and enables the robot to respond to disturbances and changing operating conditions.
Una IMU mide la aceleración y la velocidad angular. Un AHRS procesa mediciones inerciales y de otro tipo para proporcionar actitud y rumbo, mientras que un GNSS/INS combina mediciones inerciales con GNSS para estimar la posición, la velocidad y la orientación.
La detección inercial proporciona información continua sobre cómo acelera y gira el robot sin depender de referencias visuales ni de señales de posicionamiento externas. Esta información puede complementar el GNSS, el LiDAR, la visión y otras fuentes de localización dentro de una arquitectura de fusión de sensores.
Entre los aspectos clave se incluyen la precisión requerida, la estabilidad del sesgo (bias stability), el ruido, el rango dinámico, el entorno de vibraciones e impactos, la frecuencia de actualización, las interfaces, el tamaño, el peso y los requisitos de integración. El nivel de rendimiento adecuado dependerá de la dinámica del robot, la arquitectura de navegación y las fuentes de ayuda disponibles.